01
Personenerkennung auf dem Gerät.
Ein FOMO-Netz auf Basis von MobileNetV2 rastert das 240 × 240-Bild am STM32H747. Bilder bleiben auf der Brille; übertragen werden Erkennungskoordinaten.
240×240 pxint8F1 80 %
 ASCENTA.
Edge AI · ToF · IMU
Der Prototyp verteilt Wahrnehmung und Sprache auf Brille und Smartphone. Kameradaten bleiben lokal; durch das System bewegen sich nur verarbeitete Signale.
Sensorik und Rechenleistung
01
Ein FOMO-Netz auf Basis von MobileNetV2 rastert das 240 × 240-Bild am STM32H747. Bilder bleiben auf der Brille; übertragen werden Erkennungskoordinaten.
02
Der ToF-Sensor ordnet einer Erkennung Tiefe zu. Die aktuelle Warnlogik unterscheidet Beobachtung, Nahwarnung und Kollisionsalarm.
03
Der LSM6DSOX erkennt einen bewussten Doppeltipp über Beschleunigungsänderung und Zeitfenster und startet damit eine Sprachabfrage.
04
Zwei 620-mAh-LiPo-Zellen sind hinter Lade- und Schutzschaltung parallel verbunden. Geladen wird über USB-C.
Datenfluss
Eine geteilte Architektur: Die Brille erkennt und misst; das Smartphone versteht die Sprachabfrage und spricht das Ergebnis.
01
Das IMU-Ereignis startet die Abfrage.
02
FOMO lokalisiert eine Person am Mikrocontroller.
03
Koordinaten, Distanz und Audio nutzen Präfix-Pakete.
04
Erkennungskoordinaten und ToF-Tiefe werden zum räumlichen Ergebnis.
05
Spracherkennung läuft lokal am Smartphone.
06
Das Ergebnis kommt als diskreter Sprachhinweis zurück.
Protokoll-Evolution
Die Audioübertragung erzeugte zu hohe Latenz.
Paketverlust beschädigte Bild- und Audio-Chunks in Bewegung.
Prüfsummen, Wiederholung und Heartbeat bilden den aktuellen lokalen Transport.
Fertigung
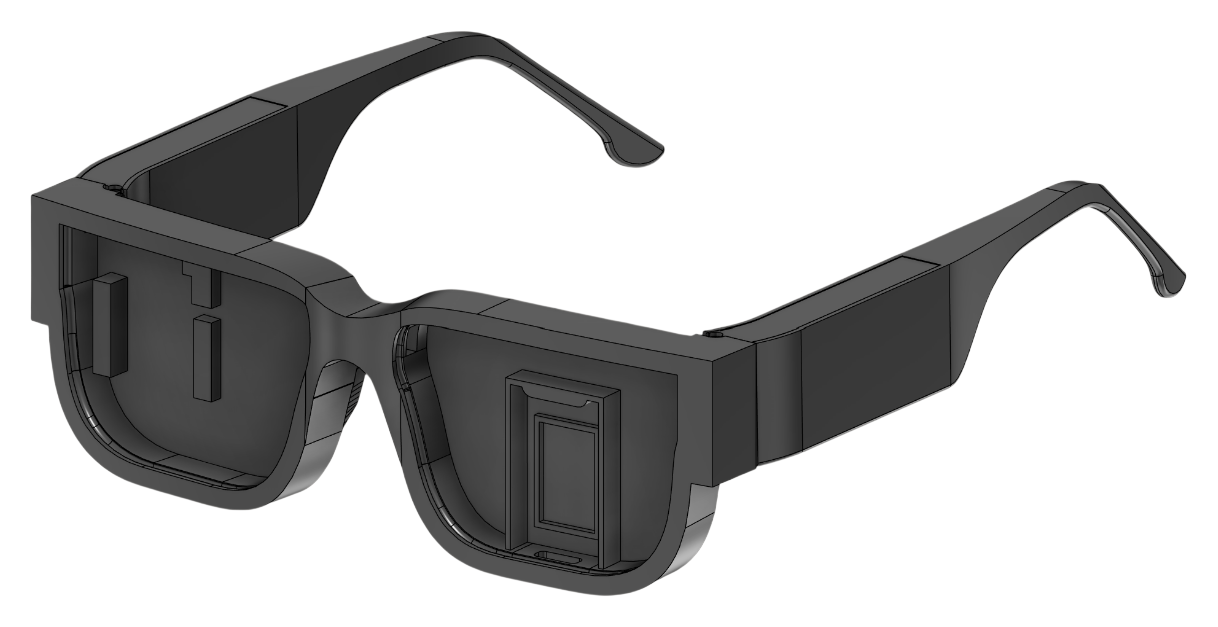
Rahmen, Bügel, Abdeckungen und Scharniere wurden für den Prototyp konstruiert und 3D-gedruckt. Komponenten bleiben einzeln austauschbar, die Brille klappt beidseitig ein.
 Bügel_v14.stl · 7.520 Dreieckeziehen zum Drehen
Akkukapazität des Prototyps
F1-Score im dokumentierten Testaufbau
Cloud-Anfragen der Kernfunktionen